Evite desalineaciones en sus procesos de automatización
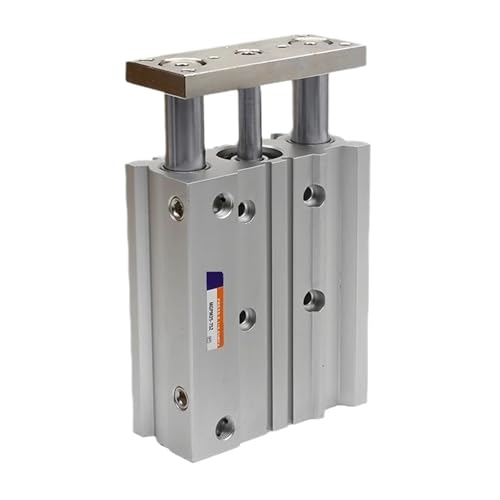
¿Sufre por la flexión de los vástagos comunes en sus tareas de sujeción? El cilindro guiado MGPL12 resuelve este problema de raíz. Al incorporar varillas de guía paralelas al cilindro principal, absorbe los esfuerzos laterales externos de forma eficiente.
Operación suave y libre de mantenimiento severo
Este actuador neumático de carrera de 10mm permite realizar movimientos repetitivos de parada o empuje sin que la estructura sufra deformaciones elásticas. Es la respuesta directa a la necesidad de mayor rigidez en brazos robóticos y sistemas de transferencia de componentes electrónicos delicados.
- Soporta cargas radiales sin descentrarse.
- Ideal para actuadores de manipulación tipo Pick and Place.